By : Malika Amil Madani & Rahimuddin
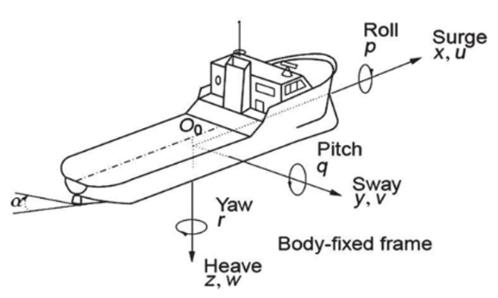
The study simulates ship route tracking using PID (Proportional Integral Derivative) control. With optimal PID parameters ([Kp; Ki; Kd] = [20.4; 0; 25.5] for heading and [13; 0; 0.5] for speed), simulations showcase efficient navigation across varying routes. Results confirm improved heading and speed control accuracy, enhancing maritime navigation performance.